\[\newcommand{\N}{\mathbb N} \newcommand{\Z}{\mathbb Z} \newcommand{\Q}{\mathbb Q} \newcommand{\R}{\mathbb R} \newcommand{\C}{\mathbb C} \newcommand{\ba}{\mathbf{a}} \newcommand{\bb}{\mathbf{b}} \newcommand{\bc}{\mathbf{c}} \newcommand{\bd}{\mathbf{d}} \newcommand{\be}{\mathbf{e}} \newcommand{\bff}{\mathbf{f}} \newcommand{\bh}{\mathbf{h}} \newcommand{\bi}{\mathbf{i}} \newcommand{\bj}{\mathbf{j}} \newcommand{\bk}{\mathbf{k}} \newcommand{\bN}{\mathbf{N}} \newcommand{\bn}{\mathbf{n}} \newcommand{\bo}{\mathbf{0}} \newcommand{\bp}{\mathbf{p}} \newcommand{\bq}{\mathbf{q}} \newcommand{\br}{\mathbf{r}} \newcommand{\bs}{\mathbf{s}} \newcommand{\bT}{\mathbf{T}} \newcommand{\bu}{\mathbf{u}} \newcommand{\bv}{\mathbf{v}} \newcommand{\bw}{\mathbf{w}} \newcommand{\bx}{\mathbf{x}} \newcommand{\by}{\mathbf{y}} \newcommand{\bz}{\mathbf{z}} \newcommand{\bzero}{\mathbf{0}} \newcommand{\nv}{\mathbf{0}} \newcommand{\cA}{\mathcal{A}} \newcommand{\cB}{\mathcal{B}} \newcommand{\cC}{\mathcal{C}} \newcommand{\cD}{\mathcal{D}} \newcommand{\cE}{\mathcal{E}} \newcommand{\cF}{\mathcal{F}} \newcommand{\cG}{\mathcal{G}} \newcommand{\cH}{\mathcal{H}} \newcommand{\cI}{\mathcal{I}} \newcommand{\cJ}{\mathcal{J}} \newcommand{\cK}{\mathcal{K}} \newcommand{\cL}{\mathcal{L}} \newcommand{\cM}{\mathcal{M}} \newcommand{\cN}{\mathcal{N}} \newcommand{\cO}{\mathcal{O}} \newcommand{\cP}{\mathcal{P}} \newcommand{\cQ}{\mathcal{Q}} \newcommand{\cR}{\mathcal{R}} \newcommand{\cS}{\mathcal{S}} \newcommand{\cT}{\mathcal{T}} \newcommand{\cU}{\mathcal{U}} \newcommand{\cV}{\mathcal{V}} \newcommand{\cW}{\mathcal{W}} \newcommand{\cX}{\mathcal{X}} \newcommand{\cY}{\mathcal{Y}} \newcommand{\cZ}{\mathcal{Z}} \newcommand{\rA}{\mathrm{A}} \newcommand{\rB}{\mathrm{B}} \newcommand{\rC}{\mathrm{C}} \newcommand{\rD}{\mathrm{D}} \newcommand{\rE}{\mathrm{E}} \newcommand{\rF}{\mathrm{F}} \newcommand{\rG}{\mathrm{G}} \newcommand{\rH}{\mathrm{H}} \newcommand{\rI}{\mathrm{I}} \newcommand{\rJ}{\mathrm{J}} \newcommand{\rK}{\mathrm{K}} \newcommand{\rL}{\mathrm{L}} \newcommand{\rM}{\mathrm{M}} \newcommand{\rN}{\mathrm{N}} \newcommand{\rO}{\mathrm{O}} \newcommand{\rP}{\mathrm{P}} \newcommand{\rQ}{\mathrm{Q}} \newcommand{\rR}{\mathrm{R}} \newcommand{\rS}{\mathrm{S}} \newcommand{\rT}{\mathrm{T}} \newcommand{\rU}{\mathrm{U}} \newcommand{\rV}{\mathrm{V}} \newcommand{\rW}{\mathrm{W}} \newcommand{\rX}{\mathrm{X}} \newcommand{\rY}{\mathrm{Y}} \newcommand{\rZ}{\mathrm{Z}} \newcommand{\pv}{\overline} \newcommand{\iu}{\mathrm{i}} \newcommand{\ju}{\mathrm{j}} \newcommand{\im}{\mathrm{i}} \newcommand{\e}{\mathrm{e}} \newcommand{\real}{\operatorname{Re}} \newcommand{\imag}{\operatorname{Im}} \newcommand{\Arg}{\operatorname{Arg}} \newcommand{\Ln}{\operatorname{Ln}} \DeclareMathOperator*{\res}{res} \newcommand{\re}{\operatorname{Re}} \newcommand{\im}{\operatorname{Im}} \newcommand{\arsinh}{\operatorname{ar\,sinh}} \newcommand{\arcosh}{\operatorname{ar\,cosh}} \newcommand{\artanh}{\operatorname{ar\,tanh}} \newcommand{\sgn}{\operatorname{sgn}} \newcommand{\diag}{\operatorname{diag}} \newcommand{\proj}{\operatorname{proj}} \newcommand{\rref}{\operatorname{rref}} \newcommand{\rank}{\operatorname{rank}} \newcommand{\Span}{\operatorname{span}} \newcommand{\vir}{\operatorname{span}} \renewcommand{\dim}{\operatorname{dim}} \newcommand{\alg}{\operatorname{alg}} \newcommand{\geom}{\operatorname{geom}} \newcommand{\id}{\operatorname{id}} \newcommand{\norm}[1]{\lVert #1 \rVert} \newcommand{\tp}[1]{#1^{\top}} \renewcommand{\d}{\mathrm{d}} \newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}} \newcommand{\abs}[1]{\lvert#1\rvert} \newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]} \newcommand{\piste}{\cdot} \newcommand{\qedhere}{} \newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]} \newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]} \newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|} \newcommand{\trans}{\mathrm{T}} \newcommand{\EUR}{\text{\unicode{0x20AC}}} \newcommand{\SI}[3][]{#2\,\mathrm{#3}} \newcommand{\si}[2][]{\mathrm{#2}} \newcommand{\num}[2][]{#2} \newcommand{\ang}[2][]{#2^{\circ}} \newcommand{\meter}{m} \newcommand{\metre}{\meter} \newcommand{\kilo}{k} \newcommand{\kilogram}{kg} \newcommand{\gram}{g} \newcommand{\squared}{^2} \newcommand{\cubed}{^3} \newcommand{\minute}{min} \newcommand{\hour}{h} \newcommand{\second}{s} \newcommand{\degreeCelsius}{^{\circ}C} \newcommand{\per}{/} \newcommand{\centi}{c} \newcommand{\milli}{m} \newcommand{\deci}{d} \newcommand{\percent}{\%} \newcommand{\Var}{\operatorname{Var}} \newcommand{\Cov}{\operatorname{Cov}} \newcommand{\Corr}{\operatorname{Corr}} \newcommand{\Tasd}{\operatorname{Tasd}} \newcommand{\Ber}{\operatorname{Ber}} \newcommand{\Bin}{\operatorname{Bin}} \newcommand{\Geom}{\operatorname{Geom}} \newcommand{\Poi}{\operatorname{Poi}} \newcommand{\Hyperg}{\operatorname{Hyperg}} \newcommand{\Tas}{\operatorname{Tas}} \newcommand{\Exp}{\operatorname{Exp}} \newcommand{\tdist}{\operatorname{t}} \newcommand{\rd}{\mathrm{d}} \newcommand{\oiint}{\unicode{x222F}}\]

Avaruusintegraalin sovelluksia

Avaruusintegraalin sovelluksia ovat mm. painopiste ja hitausmomentti.

Painopiste ja keskiö

.

Jos kappaleen \(K\subset\R^3\) tiheys on \(\rho=\rho(x,y,z)\), niin sen massa on (mass)

\[m= \iiint_K \rho \, dV\]

ja sen painopisteen koordinaatit saadaan kaavoista (center of gravity)

\[\overline{x}=\frac1m\iiint_K x\rho\, dV, \quad \overline{y}=\frac1m\iiint_K y\rho\, dV, \quad \overline{z}=\frac1m\iiint_K z\rho\, dV.\]

Tämä voidaan perustella fysikaalisesti etsimällä se piste, jonka suhteen kappaleen omasta painosta aiheutuva momentti on nolla.

Jos tiheys on vakio, niin \(m=\rho V\), ja kaavat yksinkertaistuvat muotoon

\[\overline{x}=\frac1V\iiint_K x\, dV, \quad \overline{y}=\frac1V\iiint_K y\, dV, \quad \overline{z}=\frac1V\iiint_K z\, dV.\]

Vastaava piste on kappaleen \(K\) matemaattinen keskipiste eli keskiö. (centroid)

Esimerkki 6.3.1

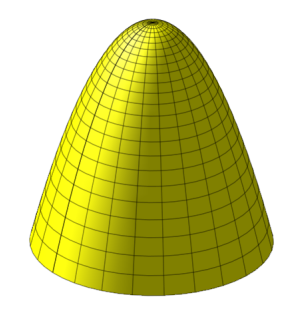
Määritä kapplaleen

\[K=\{ (x,y,z)\in\R^3\mid x^2+y^2\le 4,\ 0\le z\le 4-x^2-y^2\}\]

keskiön koordinaatit.

../_images/6-3-1paraboloidi2.svg
Piilota/näytä ratkaisu

Kappale sijaitsee origokeskisen 2-säteisen kiekon \(D\) yläpuolella. Sen tilavuus on

\[V=\iint_D (4-x^2-y^2)\, dA = \int_0^{2\pi}\int_0^2 r(4-r^2)\, dr\, d\theta = 2\pi \int_0^2 (4r-r^3)\, dr = 8\pi\]

napakoordinaattien avulla laskettuna, sillä \(dA =r\, dr\, d\theta\). Symmetrian perusteella (pyörähdyskappale!) \(\overline{x}=\overline{y}=0\). Lisäksi

\[\begin{split}\begin{array}{rcl} \iiint z\, dV &=& \iint_D\left( \int_0^{4-x^2-y^2}z\, dz\right) dA = \frac12 \iint_D (4-x^2-y^2)^2\, dA\nonumber\\ &=&\frac12 \int_0^{2\pi}\int_0^2 r(4-r^2)^2\, dr\, d\theta = \pi\int_0^2 (16r-8r^3+r^5)\, dr = \frac{32\pi}{3}.\nonumber \end{array}\end{split}\]

Näin ollen

\[\overline{z}=\frac{32\pi/3}{8\pi} =\frac43.\]

Tulos näyttää järkevältä, koska kappaleen korkeus on 4 ja se kaventuu kohti huippua.

Yleisemmin funktion \(f\colon K\to\R\) keskiarvo joukossa \(K\) on (mean)

\[\overline{f}= \frac1V\iiint_K f\, dV.\]

Hitausmomentti. (moment of inertia) Ympyräliikkeessä (säde \(r\), kulmanopeus \(\omega\)) olevan pistemäisen kappaleen (massa \(m\)) nopeus on \(v=\omega r\), joten se liike-energia on muotoa

\[E =\frac12 mv^2 = \frac12 mr^2\omega^2.\]

Jos 3-ulotteinen kappale \(K\) pyörii tietyn akselin ympäri, niin sen hitausmomentti \(J\) määritellään pyörimisen liike-energian (rotational energy) avulla kaavaa

\[E=\frac12J\omega^2\]

käyttämällä (muitakin tapoja on). Pisteessä \((x,y,z)\in K\) olevaan massa-alkioon \(\Delta m = \rho(x,y,z)\Delta V\) liittyvä pyörimisen liike-energia on muotoa

\[\Delta E =\frac12 \Delta m \cdot r_{\perp}(x,y,z)^2\omega^2 =\frac12 \bigl( \rho(x,y,z) r_{\perp}(x,y,z)^2\Delta V\bigr) \omega^2,\]

jossa \(r_{\perp}(x,y,z)\) on pisteen \((x,y,z)\) kohtisuora etäisyys pyörimisakselista. Yleensä käytännön laskuissa akseliksi valitaan \(z\)-akseli, jolloin

\[r_{\perp}(x,y,z)^2 = x^2+y^2.\]

Kappaleen kokonaisliike-energia saadaan integroimalla, jolloin päädytään hitausmomentin kaavaan

\[J=\iiint_K \rho(x,y,z) r_{\perp}(x,y,z)^2 \, dV = \rho \iiint_K (x^2+y^2) \, dV = J_z.\]

Viimeisessä lausekkeessa oletetaan, että tiheys on vakio ja akselina on \(z\)-akseli. Vastaukset ilmoitetaan yleensä massan avulla lausuttuna, eli lopuksi sijoitetaan \(\rho=m/V\).

Hitausmomenttia muistuttava käsite on tasoalueen jäyhyysmomentti, (second moment of inertia) joka lasketaan esimerkiksi tasontegraalina

\[J_z =\iint_D (x^2+y^2) \, dA\]

joukon \(D\) yli ilman tiheysfunktiota. Sitä tarvitaan esimerkiksi palkkien taivutukseen liittyvissä ongelmissa. Lisätietoja (englanniksi) jäyhyysmomentista ja taivutuksesta.

Palautusta lähetetään...