\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Napakoordinaatisto
Seuraavassa käsitellään ensin yleisesti käyräviivaisiin koordinaatistoihin
liittyviä asioita ja sen jälkeen erikseen pallo- ja sylinterikoordinaatistoja.
Tason napakoordinaatisto oletetaan ennestään tutuksi ja varsinaisena aiheena
ovat kolmiulotteisen avaruuden koordinaatistot. Pieni kertaus ei kuitenkaan
ole pahitteeksi.

Huomautus 4.1.2
Seuraava teksti ja siihen liittyvä kuva koskevat
valintaa \(-\pi < \theta \le \pi\)!
Tällöin \(r=\sqrt{x^2+y^2}\) ja kulma \(\theta\) määräytyy yhtälöistä
\(\cos \theta = x/r\), \(\sin \theta = y/r\). Tapauksessa \(x>0\) saadaan
\(\theta = \arctan (y/x)\), mutta arvoilla \(x<0\) kaava on pisteen sijainnista
riippuen muotoa \(\theta = \arctan (y/x)\pm \pi\). Origossa \((0,0)\) on \(r=0\), mutta kulmaa
\(\theta\) ei ole määritelty. Joissakin tilanteissa kulman \(\theta\)
määrittelyväliksi on kätevämpää valita \(-\pi < \theta \le \pi\), jolloin
sen ”epäjatkuvuuskohta” siirtyy negatiiviselle \(x\)-akselille. Alla oleva
kuva liittyy juuri tähän valintaan ja lisäksi kirjaimet \(\varphi\) ja
\(\theta\) ovat vaihtuneet keskenään.
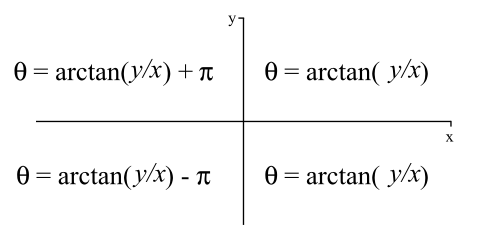
Napakoordinaatiston yksikkövektorit ovat
\[\mathbf{e}_r =\frac{1}{r}\mathbf{r} =\frac{1}{r}(x\, \bi+y\, \bj)
=\cos \theta\, \bi +\sin \theta\, \bj\]
ja
\[\mathbf{e}_{\theta} =\frac{1}{r}(-y\, \bi+x\, \bj)= -\sin \theta\, \bi +\cos \theta\, \bj.\]
Tällöin origon ulkopuolella \(\|\mathbf{e}_r\|=\| \mathbf{e}_{\theta}\|=1\),
\(\mathbf{e}_r\perp \mathbf{e}_{\theta}\) ja \((\mathbf{e}_r,\mathbf{e}_{\theta})\)
on positiivisesti suunnattu kanta.
Esimerkki 4.1.3
Jos \(u\colon \R^2\to \R\), niin sen esitys napakoordinaateissa on uusi funktio
\[U(r,\theta) = u(r\cos \theta,r\sin \theta).\]
Osoita, että
\[\nabla u =\frac{\partial U}{\partial r}\mathbf{e}_r
+\frac{1}{r}\frac{\partial U}{\partial \theta}\mathbf{e}_{\theta}\]
ja
\[\Delta u = u_{xx}+u_{yy}=\frac{\partial^2 U}{\partial r^2}
+\frac{1}{r}\frac{\partial U}{\partial r}
+\frac{1}{r^2}\frac{\partial^2 U}{\partial \theta^2} =U_{rr}+\frac{1}{r}U_r
+\frac{1}{r^2}U_{\theta\theta}.\]
Piilota/näytä ratkaisu
Luennolla/harjoituksissa. (Nämä kaavat saadaan myös vastaavista sylinterikoordinaatiston
kaavoista jättämällä niistä pois viimeinen eli \(z\)-koordinaatti. Näitä käsitellään systemaattisesti tämän
monisteen viimeisessä luvussa).
Monissa sovelluksissa kirjoitetaan \(U=u\), vaikka se on tarkasti ottaen väärin. Myös
yllä on lyhennetty merkintöjä, sillä \(\nabla u=\nabla u(r\cos\theta,r\sin\theta)\)
ja \(\Delta u=\Delta u(r\cos\theta,r\sin\theta)\):
ensin lasketaan gradientti tai \(\Delta\), ja sen jälkeen tulokseen sijoitetaan \(x=r\cos \theta\) jne.
Esimerkki 4.1.4
Johda napakoordinaatiston pinta-alan suurennussuhde
\[dA=dx\, dy = r\, dr\, d\theta.\]
Piilota/näytä ratkaisu
Pieni koordinaattiruutu \(r_0\le r\le r_0+\Delta r\),
\(\theta_0\le \theta \le \theta_0+\Delta \theta\) kuvautuu
\(xy\)-tason sektorin (keskuskulma \(\Delta \theta\)) ja kahden ympyrän
(säteet \(r_0\) ja \(r_0+\Delta r\)) väliin jäävän alueen
leikkaukselle, jonka pinta-ala on
\[\Delta A = \frac{\Delta \theta}{2\pi} (\pi(r_0+\Delta r)^2-\pi r_0^2)
=r_0\Delta r\Delta \theta +\frac{1}{2}(\Delta r)^2\Delta\theta.\]

Pinta-alan paikallinen suurennussuhde on siis
\[\frac{\Delta A}{\Delta r\Delta \theta} = r_0+\frac{\Delta r}{2} \to r_0,\]
kun \(\Delta r\to 0\) ja \(\Delta \theta \to 0\).
Jos suurennussuhteen kaava kirjoitetaan muodossa \(dA = dr\, rd\theta\), niin huomataan
sen jakautuvan radiaaliseen etäisyys- ja tangentiaaliseen kaarenpituusosaan.