\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Funktion kuvapinta
Yksinkertaisimmat pinnat ovat jatkuvien funktioiden kuvapintoja.
Jos \(D\subset\R^2\) on tasojoukko (esimerkiksi umpinaisen käyrän rajaama
joukko) ja \(f\colon D\to\R\) on jatkuva, niin joukko
\[\mathcal{G}_f=\{ (x,y,z)\in\R^3\mid z=f(x,y),\ (x,y)\in D\}\]
of funktion \(f\) (graph) kuvapinta; lyhyesti \(z=f(x,y)\).
Jos \(f\) on derivoituva joukon \(D\) sisällä eli joukossa \(D\setminus \partial D\)
ja \((x_0,y_0)\in D\setminus \partial D\), niin kuvapinnalla
kulkee kaksi käyrää, joilla on parametrisoinnit
\[\overline{\alpha} (t)=(t,y_0,f(t,y_0)) \ \text{ ja }\ \overline{\beta} (s)=(x_0,s,f(x_0,s)).\]
Käyrät leikkaavat toisensa pinnan pisteessä
\[(x_0,y_0,f(x_0,y_0))=\overline{\alpha} (x_0) = \overline{\beta}(y_0),\]
jossa niiden tangenttivektorit \(\mathbf{a}=\overline{\alpha}\, '(x_0)\)
ja \(\mathbf{b}=\overline{\beta}\, '(y_0)\) ovat myös kuvapinnan tangentteja (Tämä on
oikeastaan pinnan tangenttivektorin määritelmä!) Koska
\[\mathbf{a}=\overline{\alpha}\, '(x_0) = \bi+f_x(x_0,y_0)\bk\
\text{ ja }\
\mathbf{b}=\overline{\beta}\,'(y_0) = \bj+f_y(x_0,y_0)\bk,\]
niin ristitulon avulla saadaan kuvapinnan normaalivektori (normal vector)
\[\mathbf{N} =\mathbf{a}\times \mathbf{b}
= -f_x(x_0,y_0)\, \bi - f_y(x_0,y_0)\, \bj +\bk.\]
Koska \(\bk\)-vektorin kerroin on positiivinen, niin kyseessä on
pinnan (upper normal) ylänormaali.
Normaalin avulla pinnan pisteen \(\mathbf{r}_0\) kautta kulkevan tangenttitason (tangent plane)
yhtälö on kohtisuoruusehdon perusteella muotoa
\[\mathbf{N}\cdot (\mathbf{r}-\mathbf{r}_0) = 0,\]
kun \(\mathbf{r}=x\, \bi+y\, \bj +z\, \bk\) on tangenttitason yleisen pisteen \((x,y,z)\)
paikkavektori. Jos \(\mathbf{N}=a\, \bi+b\, \bj +c\, \bk\), niin tangenttitason
yhtälö saadaan muotoon
\[ax+by+cz= d,\]
jossa \(d=ax_0+by_0+cz_0\) on vakio.
Geometrisella tarkastelulla havaitaan, että tällä kaavalla lasketun normaalivektorin
pituus on pinta-alan paikallinen suurennussuhde, (surface area element)
kun siirrytään tasoalueesta \(D\) kuvapinnalle \(\mathcal{G}_f\):
(1)\[dS = \| \mathbf{N}(x,y)\|\, dA = \| \mathbf{N}(x,y)\|\, dx\, dy
=\sqrt{1+f_x^2+f_y^2} \, dx\, dy.\]
Käytännössä kuvapinnan pinta-ala saadaan (tai määritellään!) tasointegraalina
\[A=\iint_{\mathcal{G}_f}1\, dS = \iint_D \sqrt{1+f_x^2+f_y^2} \, dA.\]
Perustelu: Tarkastellaan pientä \(xy\)-tason suorakulmiota ja vastaavaa pinnan osaa,
jonka projektio \(xy\)-tasoon on tämä suorakulmio. Pinta-ala \(xy\)-tasossa on
\(\Delta A = \Delta x\cdot \Delta y\) ja vastaavan pinnan osan alaa \(\Delta S\)
voidaan approksimoida pinnan tangenttitason suorakulmion alalla. Jos tangenttitason
kaltevuuskulma on \(\alpha\), niin (”sivusta katsottuna”) \(\Delta S \cos\alpha \approx\Delta A\).
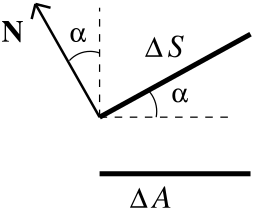
Toisaalta \(\alpha\) on myös ylänormaalin \(\mathbf{N} =-f_x\, \bi - f_y\, \bj +\bk\)
ja yksikkövektorin \(\bk\) välinen kulma, joten
\[\cos \alpha = \frac{\mathbf{N}\cdot\bk}{\| \mathbf{N}\| \|\bk\|} = \frac{1}{\sqrt{1+f_x^2+f_y^2}}.\]
Yhdistämällä tulokset saadaan
\[\Delta S \approx \frac{\Delta A}{\cos \alpha} = \sqrt{1+f_x^2+f_y^2}\, \Delta A,\]
eli tarkemmin
\[\lim_{\Delta x,\Delta y\to 0} \frac{\Delta S}{\Delta A} = \sqrt{1+f_x^2+f_y^2},\]
joka kirjoitetaan differentiaalien avulla kaavan (1) muodossa.