\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Käyrän parametrisointi
Käyriä esiintyy monissa matematiikan sovelluksissa: Tasossa tai
avaruudessa liikkuvan kappaleen paikka ajan funktiona muodostaa
kappaleen ratakäyrän; robotin käden liikettä voidaan ohjata tiettyä
käyrää pitkin; termodynaamista kiertoprosessia voidaan kuvata umpinaisella
käyrällä \(TS\)-koordinaatistossa, tai ideaalikaasun tapauksessa
\(Vp\)-koordinaatistossa. Termodynamiikan I pääsäännön \(dE=T\, dS-p\, dV\)
avulla voidaan laskea esimerkiksi näiden prosessien hyötysuhteita
viivaintegraalien avulla (Katso esimerkiksi
Dieselin sykli
tai Carnot’n sykli).
Käyrällä (curve) tarkoitetaan joukkoa \(C\subset \R^n\), joka voidaan esittää muodossa
\[C=\{ \br (t)\mid t\in I\},\]
missä \(I\subset \R\) on väli ja funktio \(\br \colon I\to \R^n\) on jatkuva.
Tässä \(\br\) on käyrän \(C\) parametrisointi (tai parametriesitys) (parameterization)
ja \(I\) on vastaava parametriväli.
Käytännössä voidaan ajatella, että \(n=2\) tai \(n=3\), mutta ei ole välttämätöntä
rajoittua näihin tapauksiin. Parametrisoinnin jatkuvuudella tarkoitetaan sen
koordinaattifunktioiden jatkuvuutta, kuten seuraavasta esimerkistä käy ilmi.
Esimerkki 2.1.1
Jos \(n=3\), niin kyseessä on (space curve) avaruuskäyrä, jolle
\[\br (t)=(x(t),y(t),z(t))\in \R^3.\]
Tässä \(x,y,z\) ovat parametrisoinnin koordinaattifunktioita, ja
jatkuvuus tarkoittaa yksinkertaisesti sitä, että nämä ovat jatkuvia
funktioita jollakin parametrivälillä \(I\). Parametrisointi \(\br=\br(t)\) kirjoitetaan
usein koordinaattimuodossa
\[\begin{split}\begin{cases}
x=x(t) &\\
y=y(t) & t\in I\\
z=z(t) & \\
\end{cases}\end{split}\]
ja joskus myös vektorimuodossa \(\br(t)=x(t)\bi+y(t)\bj+z(t)\bk\) tai matriisilaskennan
yhteydessä pystyvektorina \(\br(t)=[x(t),y(t),z(t)]^T\). Tässä
monisteessa itse parametrisoinnit kirjoitetaan pääsääntöisesti
koordinaattimuodossa, kun taas niihin liittyvien tangenttivektorien kohdalla
on luontevaa käyttää vektorimuotoa.
Tapauksessa \(n=2\) kyseessä on (plane curve) tasokäyrä, jolloin yllä \(z\)-koordinaatti jää pois.
Huomautus 2.1.2
Merkintä \(x=x(t)\) on yleinen, mutta matemaattisesti epätäsmällinen, sillä vasemmalla
puolella \(x\) tarkoittaa koordinaattia ja oikealla puolella funktiota. Tämä aiheuttaa
joskus sekaannuksia, joista selvitään kirjoittamalla parametrisointi muodossa \(x=X(t)\)
tai \(x=f(t)\) jne.
Usein parametriväli on suljettu väli \([a,b]\). Jos tällöin \(\br(a)=\br(b)\), niin
kyseessä on umpinainen käyrä. (closed curve) Umpinaisen käyrän parametrisointi voidaan
esittää myös niin, että parametrit sijaitsevat yksikköympyrällä, jolloin
yksikköympyrän piste \((\cos t,\sin t)\) vastaa parametrivälin \([0,2\pi]\)
pistettä \(t\). Tätä tulkintaa ei kuitenkaan tarvita tällä kurssilla.
Parametrisointi määrää käyrälle positiivisen suunnan,
jolloin \(\br(a)\) on käyrän alkupiste ja \(\br(b)\) sen päätepiste. Umpinaisen käyrän
tapauksessa pelkkä alku- ja päätepisteen valinta ei kuitenkaan määrää käyrän positiivista suuntaa,
koska kyseessä on vain yksi käyrän piste. Annetusta
parametrisoinnista voidaan muodostaa myös vastakkainen parametrisointi, jossa
vastaava käyrä pysyy samana, mutta sen kulkusuunta vaihtuu. Tällöin myös
parametrisointiin liittyvät alku- ja päätepiste vaihtavat paikkaa.
Tapauksessa \(\br \colon [0,T]\to C\) vastakkainen parametrisointi \(\br_-\) saadaan helposti
kaavalla \(\br_-(t)=\br(T-t)\), \(t\in [0,T]\).
Esimerkki 2.1.3
a) Yksikköympyrän \(x^2+y^2=1\) parametrisointi perustuu käytännössä sini- ja kosinifunktioiden
geometriseen määritelmään: \(x=\cos t\), \(y=\sin t\), kun \(0\le t\le 2\pi\).
Koordinaatteja venyttämällä tästä saadaan
ellipsin \(x^2/a^2+y^2/b^2=1\) (ellipse) parametrisointi muodossa
\[\begin{split}\begin{cases}
x=a\cos t &\\
y=b\sin t,&\\
\end{cases}\end{split}\]
kun \(t\in [0,2\pi]\). Tapauksessa \(a=b=R\) saadaan \(R\)-säteisen origokeskisen ympyrän
parametrisointi. Jos ellipsin keskipiste \((x_0,y_0)\) on muualla kuin origossa, niin kaavoihin täytyy lisätä
vastaavat siirrot: \(x=x_0+a\cos t\), \(y=y_0+b\sin t\).
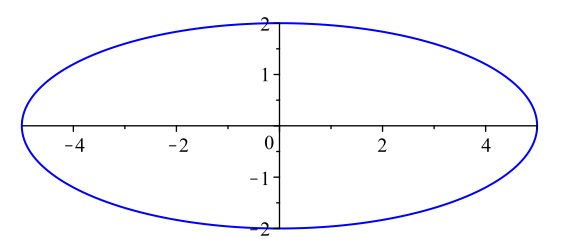
Ellipsi, jonka puoliakseleiden pituudet ovat \(a=5\) ja \(b=2\).
b) Jos \(f\colon I\to\R\) on jatkuva yhden muuttujan funktio, niin sen kuvaaja
\[\{ (x,y) \in \R^2\mid x\in I, y=f(x) \}\]
on tasokäyrä, jolla on parametrisointi \(\br(t)=(t,f(t))\), \(t\in I\).
Tässä tilanteessa voi tuntua luonnolliselta käyttää käyrän parametrina pelkkää symbolia \(x\), mutta se
voi johtaa sekaannuksiin esimerkiksi viivaintegraalien yhteydessä (seuraavassa luvussa).
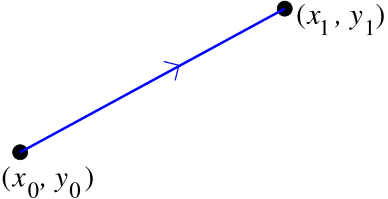
c) Pisteiden \(\br_0=(x_0,y_0,z_0)\) ja \(\br_1=(x_1,y_1,z_1)\) välisen yhdysjanan parametrisointi
voidaan kirjoittaa vektorimuodossa
\[\br(t)=\br_0+t(\br_1-\br_0),\]
kun \(t\in [0,1]\). Tästä saadaan myös koordinaattimuoto
\[\begin{split}\begin{cases}
x=x_0+t(x_1-x_0)=(1-t)x_0+tx_1&\\
y=y_0+t(y_1-y_0)=(1-t)y_0+ty_1&\\
z=z_0+t(z_1-z_0)=(1-t)z_0+tz_1.&\\
\end{cases}\end{split}\]
Tason pisteiden yhdysjanan parametrisoinnissa viimeinen koordinaatti jää tietysti pois.
d) Sykloidi (cycloid) (Katso myös
Sykloidi
ja Hyposykloidi) on tasokäyrä,
joka kuvaa esim. vierivään renkaaseen tarttuneen kiven rataa.
Jos renkaan säde on \(R\), renkaan etenemisnopeus \(v\) ja parametriksi valitaan aika,
niin akselin liikettä kuvaa
parametrisointi \(x=vt,\ y=R\). Kiven pyöriminen akselin suhteen tapahtuu vierimisehdon
perusteella kulmanopeudella \(\omega=v/R\) ja pyörimissuunta on negatiivinen. Jos vielä ajan
nollakohta valitaan sellaiseen hetkeen, kun kivi koskettaa maata, niin pyörimisliikettä kuvaa
parametrisointi
\[\begin{split}\begin{cases}
x=R\cos(-vt/R-\pi/2)=-R\sin(vt/R) &\\
y=R\sin(-vt/R-\pi/2)=-R\cos(vt/R). &\\
\end{cases}\end{split}\]
Kiven rata saadaan yhdistämällä akselin liike ja pyöriminen toisiinsa, joten sykloidin
parametrisointi on muotoa
(1)\[\begin{split}\begin{cases}
x=vt-R\sin(vt/R) &\\
y=R(1-\cos(vt/R)). &\\
\end{cases}\end{split}\]
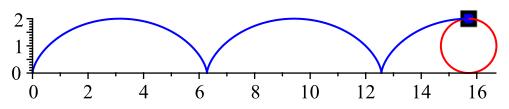
Matemaattisesti parempi vaihtoehto on valita parametriksi renkaan kiertokulma \(\alpha= vt/R\), jolloin
lausekkeet yksinkertaistuvat hiukan.
Viimeisenä esimerkkinä tarkastellaan matriisilaskennan käyttämistä apuna avaruuskäyrän
parametrisoinnissa.
Esimerkki 2.1.4
Muodosta sen avaruuskäyrän parametrisointi, joka yhdistää pisteet \((1,0,0)\) ja
\((-1,0,0)\) tasoon \(y=z\) sisältyvää puoliympyrää pitkin.

Piilota/näytä ratkaisu
Tasossa \(z=0\) puoliympyrän parametrisointi olisi helppo: \(x=\cos t\), \(y=\sin t\),
\(z=0\), kun \(0\le t\le \pi\). Muokataan tästä vaadittu parametrisointi käyttämällä
kolmiulotteista kiertomatriisia \(x\)-akselin suhteen; sen yleinen muoto on (\(R\) = rotation)
\[\begin{split}R_x(\varphi) =
\begin{bmatrix}
1 & 0 & 0\\
0& \cos \alpha & -\sin \alpha \\
0 & \sin\alpha & \cos \alpha\\
\end{bmatrix},\end{split}\]
ja tässä tapauksessa kiertokulma on tason \(y=z\) kaltevuuskulma eli \(\alpha = 45^{\circ}\).
Pystyvektorimuodossa parametrisoinniksi saadaan
\[\begin{split}\begin{bmatrix}
x \\
y \\
z\\
\end{bmatrix} =
\begin{bmatrix}
1 & 0 & 0\\
0& 1/\sqrt{2} & -1/\sqrt{2} \\
0 & 1/\sqrt{2} & 1/\sqrt{2}\\
\end{bmatrix}
\begin{bmatrix}
\cos t \\
\sin t \\
0\\
\end{bmatrix}
=
\begin{bmatrix}
\cos t \\
(1/\sqrt{2})\sin t \\
(1/\sqrt{2})\sin t\\
\end{bmatrix},\
0\le t\le \pi.\end{split}\]
Esimerkki 2.1.5
Osoita, että myös kaavat
\[\begin{split}\begin{cases}
x=\frac{1-t^2}{1+t^2} & \\
y=\frac{2t}{1+t^2}
\end{cases}\end{split}\]
muodostavat yksikköympyrän parametriesityksen. Mikä on vastaava parametriväli ja saadaanko
sen avulla kaikki yksikköympyrän pisteet?
Piilota/näytä ratkaisu
jätetään harjoitustehtäväksi. Vaikka tämä näyttää hankalammalta kuin trigonometrinen
parametriesitys, sen avulla on helppo löytää yksikköympyrältä pisteitä, joiden
molemmat koordinaatit ovat rationaalilukuja. Tällaiset ominaisuudet ovat erittäin tärkeitä
lukuteoriassa.