\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Käyrän tangentti
Tarkastellaan 3-ulotteista parametrisointia \(\br\), joka on jatkuvasti
derivoituva. Tämä tarkoittaa
sitä, että jokaisen koordinaattifunktion täytyy olla derivoituva ja derivaatan vielä
lisäksi jatkuva. Parametriväliä \([t,t+\Delta t]\) vastaava käyrän sekantti on vektori
\[\Delta \br = \br (t+\Delta t)-\br (t).\]
Kun \(\Delta t\to 0\), niin \(\Delta \br\) kääntyy yhä enemmän käyrän tangentin suuntaiseksi,
mutta samalla sen pituus pienenee kohti nollaa. Skaalaamalla kertoimella \(\Delta t\) saadaan
kuitenkin erotusosamäärää vastaava lauseke, josta nähdään, että raja-arvo
\[\br'(t)=\lim_{\Delta t\to 0}\frac{\Delta \br}{\Delta t}\]
on olemassa ja se voidaan käytännössä laskea kaavalla
\[\br'(t) =x'(t)\bi +y'(t)\bj + z'(t)\bk.\]
Perustelu: Vektorin \(\Delta \br /\Delta t\) ensimmäinen koordinaatti
\[\frac{x(t+\Delta t)-x(t)}{\Delta t} \to x'(t),\]
kun \(\Delta t\to 0\), ja samoin käy muissa koordinaateissa.
Tangenttivektorin määritelmästä saadaan myös jatkossa hyödyllinen approksimaatio:
Koska \(\br'(t)\approx \Delta \br/\Delta t\), niin
(1)\[ \Delta \br\approx \br'(t) \Delta t.\]
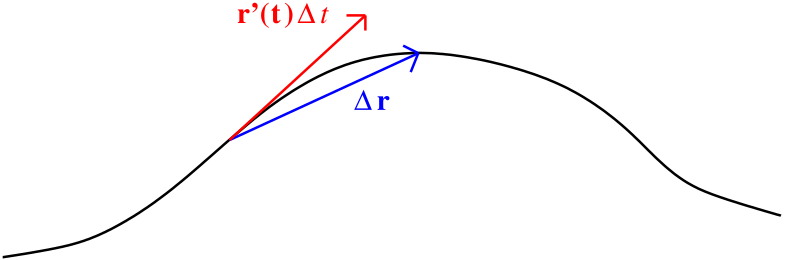
Jos parametri \(t\) on aika ja \(\br(t)\) kuvaa jonkin kappaleen rataa, niin lauseke \(\Delta \br\)
on sen siirtymä aikavälillä \(\Delta t\). Kappaleen keskinopeus on siis \(\Delta \br/\Delta t\),
joten tangenttivektorin fysikaalinen tulkinta on hetkellinen nopeus (velocity) \({\bf v}(t)=\br'(t)\).
Vastaavaa tarkastelua voidaan soveltaa uudelleen parametrisointiin \(t\mapsto {\bf v}(t)\),
jolloin saadaan kappaleen hetkellinen kiihtyvyys (acceleration)
\[{\bf a}(t)=\lim_{\Delta t\to 0}\frac{\Delta \mathbf{v}}{\Delta t}={\bf v}'(t)=\br''(t).\]
Termejä nopeus ja kiihtyvyys voidaan käyttää kaikille parametrisoinneille, vaikkei
parametrilla \(t\) olisikaan konkreettista tulkintaa aikana.
Yllä mainittu approksimaatio \(\Delta \br\approx \br'(t) \Delta t\) voidaan nyt
kirjoittaa muodossa \(\Delta \br\approx {\bf v}(t) \Delta t\), ts. siirtymä on
likimäärin sama kuin alkunopeus kerrottuna aikavälin pituudella.
Kahden käyrän leikkauspisteessä käyrien välisellä kulmalla tarkoitetaan
vastaavien tangenttivektoreiden välistä kulmaa; näin myös tilanteessa,
jossa käyrä leikkaa itseään.
Esimerkki 2.3.2
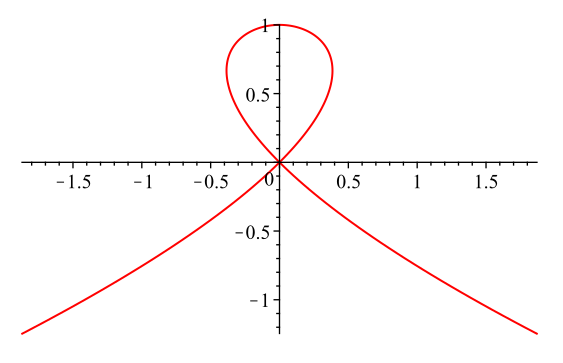
Tarkastellaan tasokäyrää, jolla on parametrisointi
\[\begin{split}\begin{cases}
x=t-t^3 &\\
y=1-t^2, &\\
\end{cases}\end{split}\]
kun \(t\in\R\). Osoita, että käyrä leikkaa itsensä, ja tutki, onko leikkaus kohtisuora.
Piilota/näytä ratkaisu
Kuvion perusteella leikkauskohta on origossa (Tämä on ainoa leikkauskohta,
mutta sen osoittaminen vaatii tarkempaa tutkimista: Jos \(y(t_1)=y(t_2)\), niin \(t_1=\pm t_2\),
jonka jälkeen väite seuraa tarkastelemalla yhtälöä \(x(t_1)=x(t_2)\)), ja vastaavat parametrien
arvot saadaan ratkaisemalla yhtälöpari \(x(t)=t-t^3=0\) ja \(y(t)=1-t^2=0\). Ratkaisuiksi saadaan \(t=\pm 1\).
Käyrän tangenttivektori on muotoa
\[\br'(t)= (1-3t^2)\bi -2t\bj,\]
jolloin \(\br'(1)=-2\bi -2\bj\) ja \(\br'(-1)=-2\bi +2\bj\). Näiden vektoreiden pistetulo
on nolla, joten leikkaus on kohtisuora.
Esimerkki 2.3.3
Sykloidin (1) parametrisointi (ympyrän kiertokulman \(t\) avulla) on muotoa
\[\begin{split} \begin{cases}
x=R(t-\sin t) &\\
y=R(1-\cos t), &\\
\end{cases}\end{split}\]
josta voidaan laskea tangenttivektori
\[\br'(t) = R(1-\cos t)\bi +R\sin t \bj,\]
ja kiihtyvyysvektori
\[{\bf a}(t)=\br''(t)=R\sin t \bi+R\cos t \bj.\]
Huomaa, että
\(\| {\bf a}(t)\|\) = vakio = tasaisenympyräliikkeen kiihtyvyys.
Sykloidissa esiintyy teräviä kulmia niissä kohdissa,
joissa kivi koskettaa maata. Miten se on mahdollista,
kun kerran tangentti \(\br'(t)\) on määritelty kaikilla \(t\)? Selitys on siinä,
että \(\br'(2\pi n)=\overline{0}\), kun \(n\in\mathbf{Z}\).
Hetkellinen nopeus on siis näissä pisteissä nolla, jolloin käyrän suunta voi muuttua jyrkästi.
Pisteet, joissa \(\br'(t)=\overline{0}\) ovat ongelmallisia myös sen vuoksi, ettei nollavektoria
voida pitää oikeana tangenttivektorina.
Tämän vuoksi asetetaan seuraava määritelmä.
Fysikaalisesti parametrisoinnin säännöllisyys tarkoittaa sitä, ettei kappaleen liikkeessä
ole pysähdyksiä.
Huomautus 2.3.5
Adjektiivia sileä (smooth) käytetään monissa eri yhteyksissä
ilmaisemaan sitä, että käsiteltävän olion täytyy olla niin monta kertaa derivoituva, ettei
derivoituvuus aiheuta mitään ongelmia sen tutkimisessa. Yleensä ”sileyteen”riittää
1. tai 2. kertaluvun (osittais)derivaattojen jatkuvuus (merkinnät \(C^1\) tai \(C^2\)), mutta joskus
vaaditaan kaikkien kertalukujen (osittais)derivaattojen olemassaolo (merkintä \(C^{\infty}\)).
Tässä yhteydessä pelkkää jatkuvuutta (ilman tietoja derivaatoista) merkitään symbolilla \(C^0\).
Tällä kurssilla sileitä voivat olla käyrien tai pintojen parametrisoinnit sekä skalaari- ja vektorikentät.
Joissakin tilanteissa mahdollisimman vähäisten sileysvaatimusten selvittäminen
on hankalaa ja saattaa viedä huomion sivuun varsinaisesta asiasta, minkä vuoksi
sileysehtoja ei kaikissa lauseissa mainita ollenkaan.
Esimerkki 2.3.6
Paraabelilla \(y=x^2\) on parametrisointi \(x=t\), \(y=t^2\), joka on säännöllinen, sillä
\[\br'(t) =\bi+2t\bj \neq \overline{0}\]
kaikilla \(t\).
Parametrisointi ei kuitenkaan ole yksikäsitteinen: myös kaavat \(x=t^3\), \(y=t^6\), määrittelevät
saman paraabelin, mutta nyt
\[\br'(t) =3t^2\bi+6t^5\bj = \overline{0}\]
arvolla \(t=0\). Tämä parametrisointi ei siis ole säännöllinen. Epäsäännöllinen
parametrisointi ei siis välttämättä tarkoita sitä, että käyrässä on teräviä kulmia tms.
Esimerkki 2.3.7
Implisiittisesti määritellyn tasokäyrän \(F(x,y)=0\) tangentin kulmakerroin voidaan laskea
myös implisiittisen derivoinnin (implicit differentiation) avulla sijoittamalla yhtälöön \(y=y(x)\)
tai \(x=x(y)\)
ja derivoimalla saatu yhden muuttujan yhtälö \(F(x,y(x))=0\) tai \(F(x(y),y)=0\) puolittain.
Esimerkiksi ellipsin \(4x^2+9y^2=40\) pisteessä \((1,2)\) lasku näytää seuraavalta:
Jos \(y=y(x)\), niin \(y(1)=2\), ja
\[\frac{d}{dx}( 4x^2+9y(x)^2) = \frac{d}{dx} 40 = 0
\Leftrightarrow 8x +18y(x)y'(x) = 0.\]
Sijoittamalla \(x=1\) ja \(y(1)=2\) saadaan
\[0=8\cdot 1+18y(1)y'(1)=8+36y'(1),\]
josta voidaan ratkaista ellipsin pisteeseen \((1,2)\) asetetun tangentin
kulmakerroin \(k=y'(1)=- 2/9\).
Muita vaihtoehtoja tangentin kulmakertoimen laskemiseksi ovat parametrisoinnin
käyttäminen tai ellipsin yläpuolen tulkinta funktion kuvaajana, mutta näitä
tapoja ei voi käyttää kaikille implisiittisille käyrille.